
“카메라만으로는 안전 곡선이 너무 일찍 평탄해집니다.” 웨이모 공동 CEO 드미트리 돌고프가 Y콤비네이터 스타트업 스쿨 강연에서 남긴 한마디다. 테슬라라는 이름을 단 한 번도 입에 올리지 않았지만, ‘카메라 온리’ 전략을 고수하는 테슬라의 자율주행 철학 전체를 겨냥한 발언이었다.
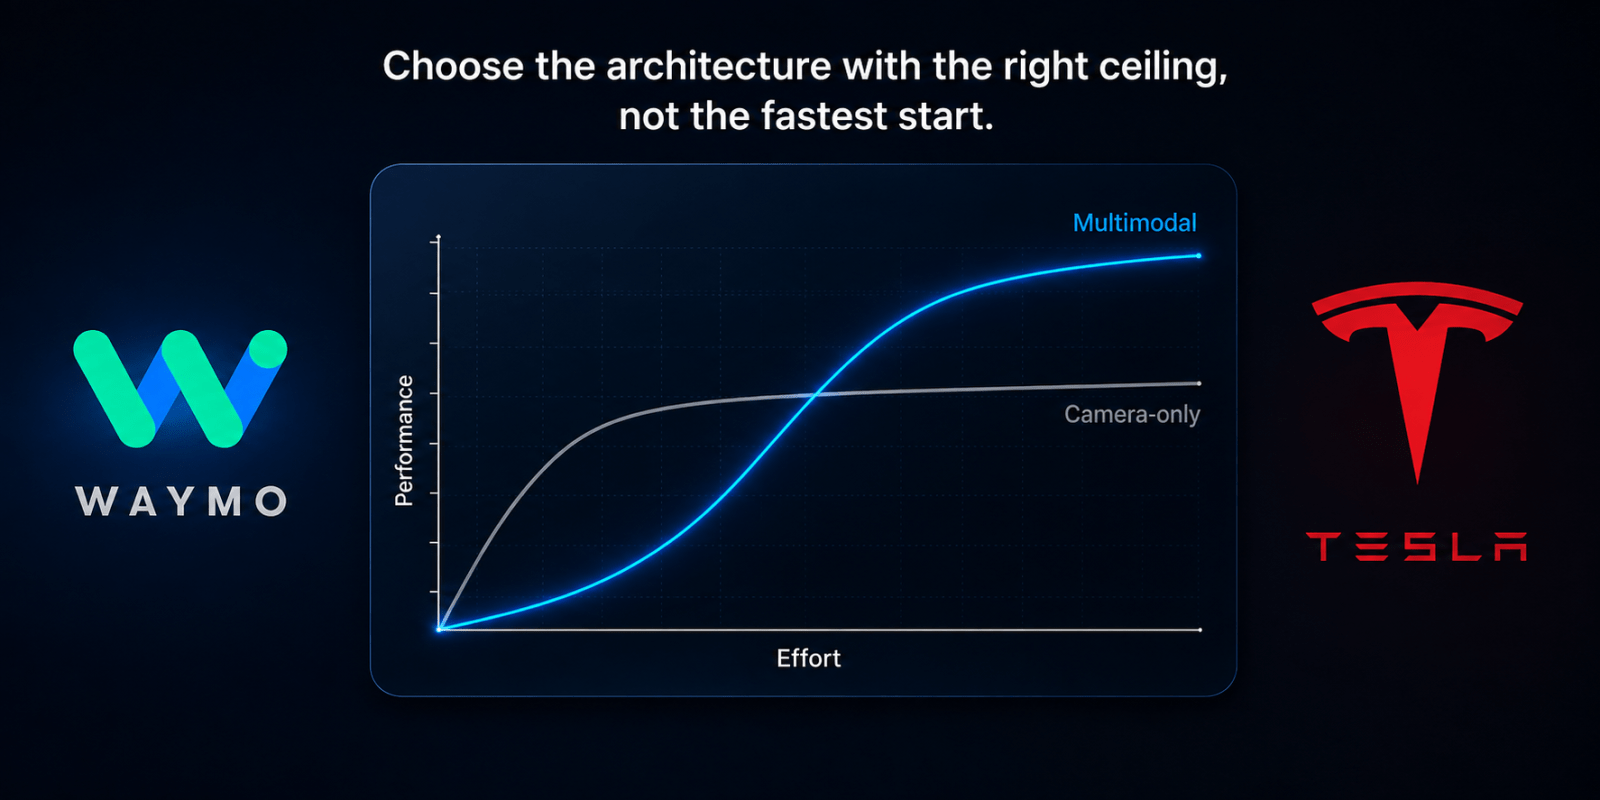
돌고프는 약 20년간 자율주행을 연구해온 업력으로 센서 논쟁의 핵심을 짚었다. “인간은 두 눈으로 운전하니까, 사람 수준의 운전이나 보조 시스템을 만드는 데는 카메라만으로도 충분합니다.” 여기까지는 테슬라 진영과 다르지 않다. 그러나 완전 무인 자율주행을 목표로 할 경우 이야기가 달라진다. “약한 센싱은 ‘나인(nines)의 사다리’에서 너무 일찍 정체됩니다.”
웨이모는 카메라·라이다·레이더 3종을 병용한다. 각 센서가 독립된 인코더로 데이터를 처리한 뒤 하나의 세계관으로 융합하는 방식이다. 카메라는 해상도와 색상은 뛰어나지만 어둠과 눈부심에 취약하고, 라이다는 3D 구조를 직접 측정하며, 레이더는 도플러 효과로 속도를 읽고 안개와 비를 뚫는다. 돌고프는 피닉스 모래폭풍 속에서 카메라는 거의 무용지물이었지만 라이다는 길가 보행자를 선명히 포착한 사례를 영상으로 제시했다.
숫자가 말해주는 격차는 더 극명하다. 웨이모는 운전자 없는 주행 2억 2,000만 마일을 누적하며 인명 피해 사고율을 인간 운전자 대비 94% 낮췄다. 현재 미국 15개 도시에서 주간 약 50만 건의 유료 주행을 처리 중이다. 반면 테슬라는 지난 1년간 로보택시로 누적한 무인 주행 거리가 38만 마일에 불과하다. 웨이모가 하루에 소화하는 거리다.
돌고프가 강조한 ‘나인의 사다리’ 개념은 특히 주목할 대목이다. 90%나 99%까지는 빠르게 올라가지만, 그다음 9 하나를 더할 때마다 10배의 노력이 든다. 운전 보조는 나인 몇 개로 충분하지만, 뒷좌석에 아이를 태운 무인차는 열 개 이상의 나인이 필요하다. 돌고프는 “초반에 가파르게 오르는 기술을 골라 그 기울기를 무한히 연장하다가 안전 역치에 도달하기 전에 정체되는 함정”이 카메라 온리의 구조적 한계라고 진단했다.
비용 논쟁에 대해서도 반격했다. 웨이모는 현재 6세대 하드웨어까지 진입하며 센서 가격을 대폭 낮췄다. 업계에선 웨이모 패키지(차량+센서+소프트웨어)가 약 6만 달러 수준까지 근접했다는 관측이 나온다. 차량 가격 차이 2만 달러보다 ‘대규모 운용 가능성’이 더 중요해지는 국면에 접어든 셈이다.
이 공방은 단순한 기술 논쟁을 넘어 무인차 상업화 경로의 갈림길을 보여줍니다. 테슬라는 카메라만으로 ‘민주적인 자율주행’을 표방하며 대량 생산을 전제로 한 비용 최적화를 밀고 있고, 웨이모는 센서를 과잉 장착해 안전을 먼저 증명한 뒤 하드웨어 가격 인하로 대중화를 노리는 역순 전략입니다. 38만 마일 대 2.2억 마일이라는 누적 데이터 격차 앞에서, 테슬라가 앞으로 9 하나를 더 쌓을 때마다 치러야 할 대가가 얼마나 가팔라질지 지켜볼 필요가 있습니다.
- 원문: Electrek — Waymo CEO explains why Tesla’s camera-only self-driving falls short
- 작성: sw4u 8시뉴스 일관평 / 2026-08-06 08:00