
데모 영상 속 옵티머스가 컵을 집어 옮기고 계단을 오르는 동작은 로봇이 스스로 판단한 결과였을까. 테슬라에서 AI 소프트웨어 부문을 이끌면서 옵티머스 프로그램까지 맡고 있는 애쉬크 엘루스와미 부사장의 답은 “아직 아니다”다.
그는 9월 20일 X에 공개된 휴머노이드 로봇 영상에서 보이는 인상적인 움직임은 사실상 원격 조종(essentially remote controlled)이라고 적었다. 사람 운영자가 상위 수준에서 동작을 지시하고, 로봇에 실린 시스템은 균형과 관절 협응, 힘 조절 같은 순간 제어를 맡는다는 구분이다. 스스로 주변을 인식해 다음 행동을 정하고 실행하는 폐루프 자율 동작과는 다른 단계라는 설명이다.
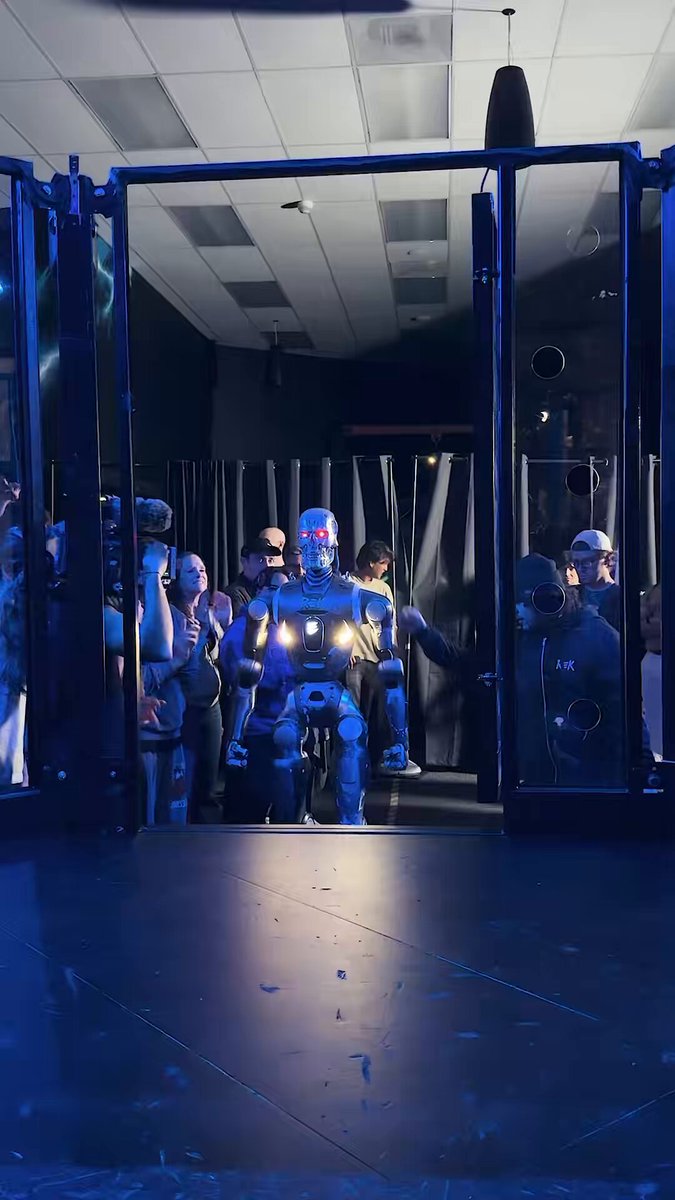
출처: BASENOR
“LLM 안전 논의가 아이들 장난처럼 보일 것”
그가 덧붙인 대목은 더 무겁다. 물리 로봇의 AI 안전 문제를 해결하는 일은 지금의 대규모 언어모델 안전 논의를 상대적으로 가볍게 보이게 만든다는 취지의 발언이다. 언어모델의 오류는 잘못된 문장으로 끝나지만, 로봇의 오류는 사람에게 물리적 힘으로 전달된다. 옵티머스 프로그램을 맡은 이후 그가 공개적으로 남긴 표현 가운데 가장 솔직한 대목이라는 평가가 나온다.
원격 조작 자체는 새로운 기술이 아니다. 수술 로봇과 위험 지역 정비, 심해 작업처럼 사람이 직접 들어가기 어려운 현장에서는 이미 상용화된 방식이다. 문제는 로봇을 자율성의 지표로 내세우는 산업의 관행이다. 옵티머스도 여러 차례 공개 데모를 두고 원격 조종 여부가 논란이 된 바 있다.
기술적 배경도 이 발언과 맞물린다. 옵티머스 팀은 자율주행 소프트웨어(FSD)와 같은 카메라 중심 종단간(end-to-end) 기반 모델 구조를 채택한 것으로 전해졌다. 액추에이터에는 토크 감지 기능이 들어가 예상하지 못한 저항이 걸리면 출력을 줄이도록 설계됐다. 문제는 접촉과 힘 감소 사이의 지연 시간이다. 공장이나 가정에서 그 틈이 곧 부상 위험으로 이어진다.
공장은 발보다 먼저 움직인다
생산 라인 준비는 발언과 별개로 진행되고 있다. 테슬라는 프리몬트에서 모델S 생산 라인을 뜯어내 로봇 라인으로 전환했고, 텍사스에서는 옵티머스 양산 공장의 뼈대가 거의 올라간 상태다. 2027년 양산 계획은 유지되고 있다. 골드만삭스는 최근 보고서에서 휴머노이드 시장의 최대 수혜자로 옵티머스를 지목하며 2035년 전망을 함께 내놨다. 라인과 자본이 먼저 움직이고 자율성이 뒤따르는 순서다.
테슬라가 옵티머스에 자율주행 조직의 노하우를 붙이는 이유도 처리 방식이 닮았기 때문이다. 카메라 영상과 센서 입력을 하나의 신경망으로 묶어 제어 신호를 만들어내는 구조는 자동차와 로봇이 같다. 다른 것은 출력이 조향과 가속이 아니라 관절 토크라는 점이다.
업계 관행도 짚을 필요가 있다. 휴머노이드 기업들이 공개하는 데모 영상 상당수는 원격 조종이나 사전 프로그래밍된 동작을 섞어 만든다. 다만 이를 명시적으로 밝히는 경우는 드물다. 로봇의 자율성 수준을 두고 벌어지는 홍보와 실제 성능 사이 간극은 휴머노이드 산업 전체가 안고 있는 문제다. 투자자들이 완성차 업체의 자율주행 안전 지표를 요구하듯, 로봇에도 자율 동작 비율 같은 계량 지표가 필요하다는 지적이 반복해서 나오는 이유다.
이번 발언은 옵티머스의 상용화 시계가 아직 자율 동작이 아니라 데이터 수집 단계에 맞춰져 있다는 신호로 읽힙니다. 원격 조종 자체는 결함이 아니라 학습 경로일 수 있습니다. 사람이 시연한 동작을 로봇이 따라 하며 데이터를 쌓고, 그 데이터가 종단간 모델을 훈련시키는 구조라면 지금의 솔직한 공개는 오히려 진행 상황을 가늠하게 하는 지표가 됩니다. 관전 포인트는 2027년 양산 라인이 실제로 가동되는 시점과 테슬라가 자율 동작 비율을 숫자로 공개하는지 여부입니다. 데모의 화려함보다 그 숫자가 상용화의 실제 좌표가 될 것입니다.
- 원문: X — 애쉬크 엘루스와미(@aelluswamy) 게시글
- 보조 출처: BASENOR — Tesla’s AI Chief: Robot Moves Are Remote-Controlled, For Now
- 작성: sw4u 8시뉴스 일관평 / 2026-09-21 08:06